盛会邀约 | 亮相高工机器人年会
当具身智能从概念验证走向量产深水区,行业的共识正在发生变化: 决定人形机器人落地速度的,不止是大模型与感知算法,更是核心硬件的性能上限、成本下限与交付稳定性。
当具身智能从概念验证走向量产深水区,行业的共识正在发生变化: 决定人形机器人落地速度的,不止是大模型与感知算法,更是核心硬件的性能上限、成本下限与交付稳定性。
上肢轻载关节的方案已日趋成熟,而下肢髋膝的高负载冲击、灵巧手的高扭矩密度、全场景的长寿命要求,正在成为整机性能爬坡的核心卡点。谐波的精度、行星的效率,在各自适配场景中价值依旧;但面对重载、高刚性、抗冲击的复合需求,行业需要新的解题思路。
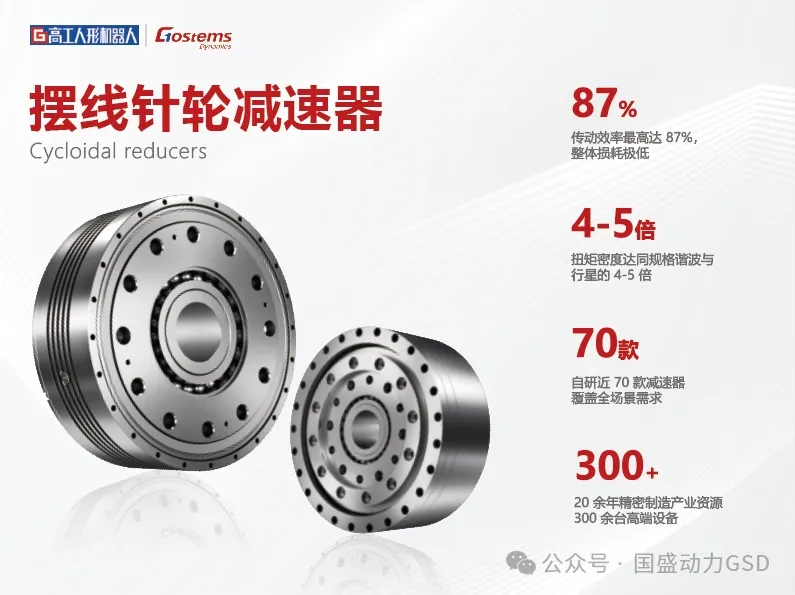
答案,藏在摆线针轮传动的微型化突破里
作为精密摆线传动领域的全栈自研力量,深圳市国盛动力科技有限公司受邀出席高工机器人年会。 公司联合创始人、CEO 舒凡先生将带来 《微摆线给具身智能行业新突破》 主题分享,从技术原理、产品矩阵、工艺突破到量产规划,完整拆解微摆线减速器如何填补重载精密传动的场景空白。
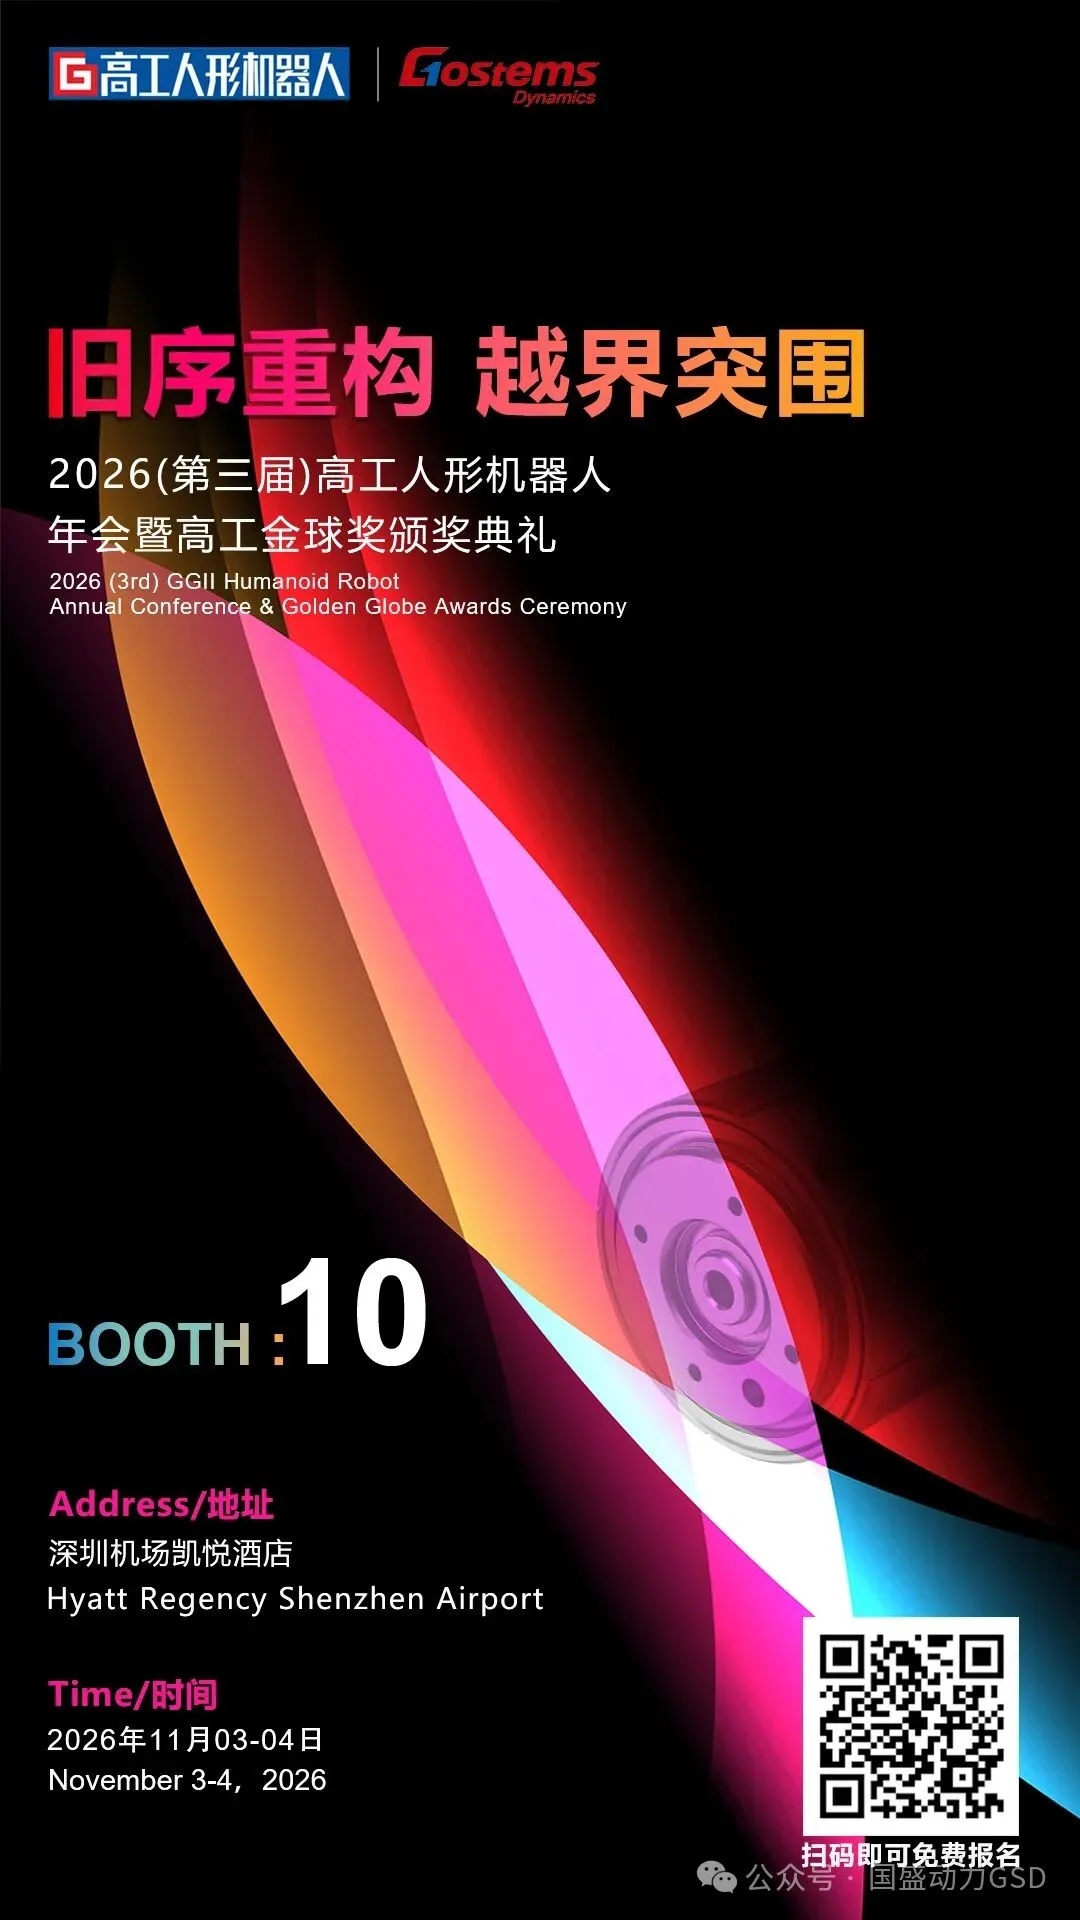 📅 演讲时间:11月4日 10:15
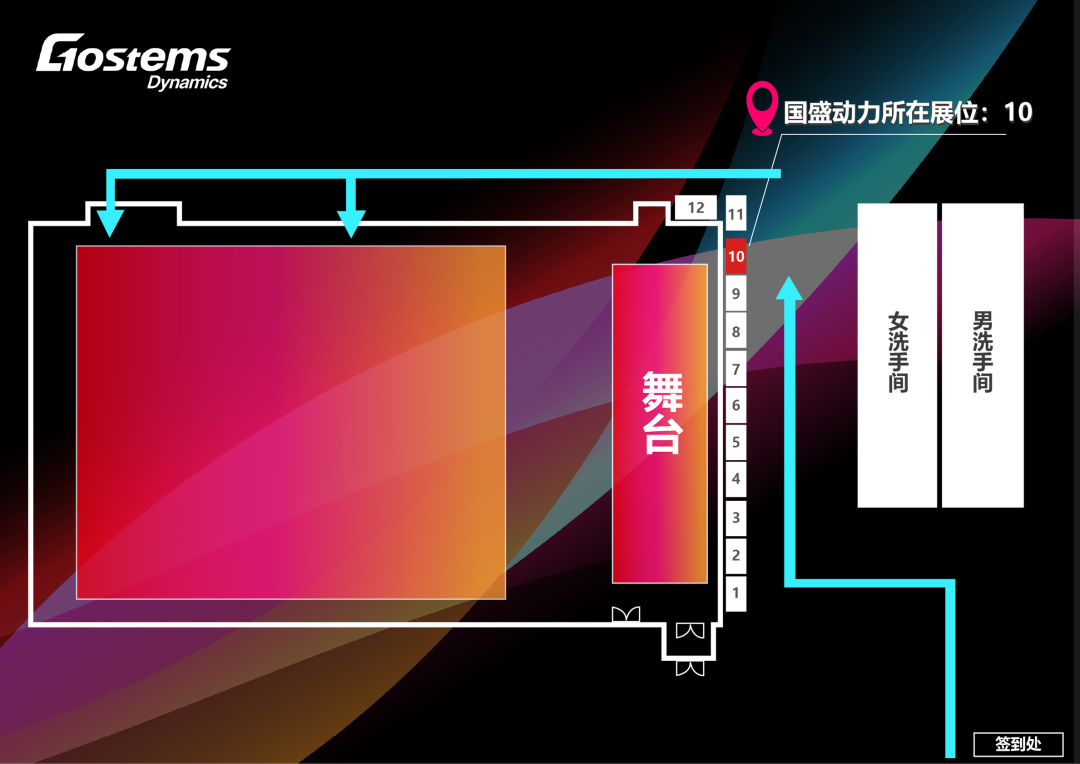
📍 国盛动力展位:10号展位
摆线的重载优势行业皆知,但微型化、低反驱、适配人形工况的难点少有人讲透。
我们将通过摆线减速器结构爆炸图,直观拆解核心部件与传动原理,讲透 “高负载、高刚性、抗冲击、小体积” 四大特性的底层逻辑;
同时深度分享两大研发难点的破局路径:
设计难:摆脱传统经验试错模式,以摩擦学正向研发体系,针对具身智能特殊工况做定向优化
工艺难:突破慢走丝工艺瓶颈,定制专用机床与夹具,实现高精度、高一致性的微型摆线量产
全栈覆盖:一套技术底座,全场景产品矩阵
基于统一的摆线传动技术平台,我们已形成三大产品系列,覆盖人形机器人全关节传动需求:
CD 系列(上肢关节):中空轻量化、低反驱、高精度,适配肩、肘等上肢关节
GS 系列(下肢重载):高扭矩、高刚性、抗冲击,适配髋、膝等下肢核心重载场景
TFGTB 系列(灵巧手专用):毫米级微型尺寸,高扭矩密度,适配指尖、指节微型关节
全面覆盖人形机器人、四足机器狗、协作机械臂、AGV、自动化装备与灵巧手等高端场景。
前瞻布局:下一代一体化摆线关节模组
针对当前行业痛点 —— 市面通用无框力矩电机与摆线减速器适配性不足,无法释放摆线重载潜力,我们将带来下一代全自研一体化摆线关节模组的深度解读: 定制轴向磁通大功率电机(大负载、低转速)+ 高压大电流驱控板+自研高扭矩密度摆线本体+创新主动散热系统,高度集成、性能最优,从根源解决电机与减速器的匹配难题。
现场见!共探具身智能量产新路径
演讲之外,我们在年会现场设置了专属展位,全系列摆线减速器实物样机、一体化关节模组演示 将悉数亮相,研发团队与商务团队全程驻场。
欢迎各位行业伙伴、新老朋友前来交流技术、探讨合作、对接需求。
以摆线精密传动,赋能高端装备自主可控。
11月3-4日,高工机器人年会,国盛动力静候莅临。